Leica HxMap 是面向机载航测的模块化一体化后处理平台徕卡测量系。支持影像、激光雷达混合传感器数据,集成原始质检、空三解算、点云处理、正射镶嵌、全自动单体三维建模全流程徕卡测量系。支持单机、集群分布式并行运算,输出 DOM、DEM、LAZ 点云、CityGML 建筑模型等测绘成果,适配大规模国土与城市测绘项目生产。
Leica HxMap 5 新功能
3D Modeller 单体建筑建模
- 全自动 Building Finder 建筑物检测引擎升级
- 高密度城区、复杂屋顶、连体建筑群识别效果大幅提升;减少漏建、错建、建筑粘连。
- 支持纯影像、纯 LiDAR 点云、影像 + LiDAR 混合三种模式自动生成 LOD2 单体建筑对象。
- 纹理映射改进
- 高层建筑立面倾斜影像纹理选择优化,减少拉伸、重影;自动过滤阴影、运动车辆造成的坏纹理。
- 外部补纹理:车载 / 手机影像补遮挡区域的工作流简化,UI 更友好徕卡测量系…。
- 3D 编辑器增强
- 批量编辑建筑、批量删除错误对象;屋顶面编辑工具优化;支持导入外部 shp 建筑轮廓辅助建模。
- 原生输出 CityGML、glTF、OBJ,单体属性字段可自定义。
空中三角测量 Core Image 升级
- 大倾斜项目鲁棒性提升
- 改进多视角连接点匹配算法,高层密集城区、大面积条带断裂、弱纹理区域匹配成功率提升;减少人工加点。
- 支持分区空三 + 全局联合平差,超大规模工程不用拆分成多个 block。
- 相机自检校增强:混合传感器影像 + LiDAR 联合约束自检校,降低系统残差。
- Blockwide 全局匀色算法优化
- 跨架次、跨航线辐射归一化性能提升;倾斜影像五个视角色彩一致性更好;支持局部蒙版屏蔽水域、高亮区域,避免匀色失真。
- InfoCloud 影像点云:SGM 半全局匹配提速,内存占用优化,适合大范围 DOM 生成。
Core LiDAR 激光雷达模块
- 传感器自动检校迭代:针对 TerrainMapper‑3 新雷达深度适配;IMU‑LiDAR‑影像多源联合检校,条带间平面 / 高程残差进一步收敛。
- 点云条带配准提速,集群分布式配准,大面积航带处理时间显著缩短。
- 智能点云分类增强
- 改进建筑物、低矮植被、地面点分类模型;复杂山地、梯田区域 DTM 质量改善。
- 分类任务完整支持集群分布式调度。
- 点云赋色(Color‑Encoding)
- 混合传感器下影像‑点云时间戳插值优化,高楼侧面、倾斜面色彩错位问题改善;LAZ 彩色点云输出效率提升。
- LiDAR QC 质量报告重构:自动输出条带重叠、点密度统计、高程残差、回波统计,可直接导出 PDF 归档,用于项目验收。
3D Advanced(Mesh & True‑Ortho 真正射)
- 混合传感器 Mesh 网格重建:LiDAR 点云约束影像 Mesh,消除纯影像 Mesh 常见的几何扭曲,城市大场景 Mesh 稳定性更好。
- 真正射 (True‑Ortho) 算法优化:高楼建筑物压盖改正效果提升,减少高楼倾倒、建筑伪影;支持集群批量生产真正射。
工作流、集群、API、自动化(生产端重大更新)
- Workflow Manager 工作流引擎重构
- 工程目录结构规范化;任务状态监控更直观;支持断点续算,失败任务可局部重跑,不用全部重新处理。
- 集群调度强化(HTCondor)
- 对上千节点集群稳定性优化;任务细粒度拆分,内存自适应分配;支持 Windows/Linux 混合集群部署Hexagon。
- CLI 命令行 & Python API 扩展
- 几乎全流程支持脚本驱动:数据导入、空三、点云处理、建模、DOM 输出,适合流水线自动化生产。
- 支持批量项目脚本,对接企业生产调度系统。
- 工程版本化与增量更新:支持局部新航飞数据增量加入已有工程,不需要全部重处理,适合城市定期更新项目。
Leica HxMap v5.0.0 中文版安装教程
1、打开install文件夹,管理员身份运行HxMap_5.0.0(x64)_Full_Installer_49982
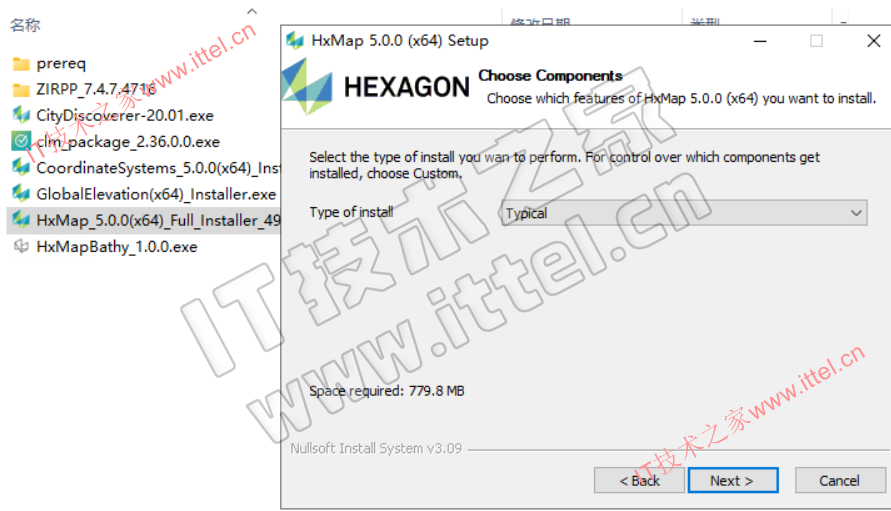
2、设置安装路径

3、安装
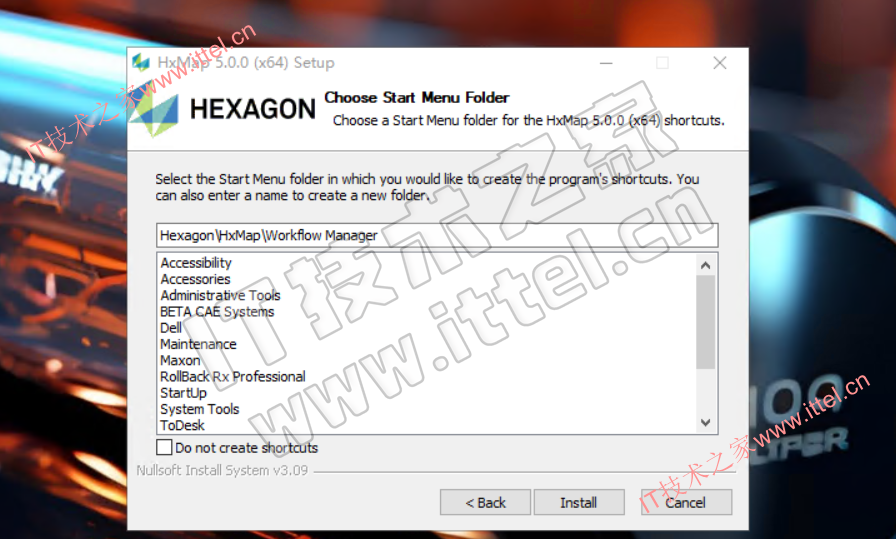
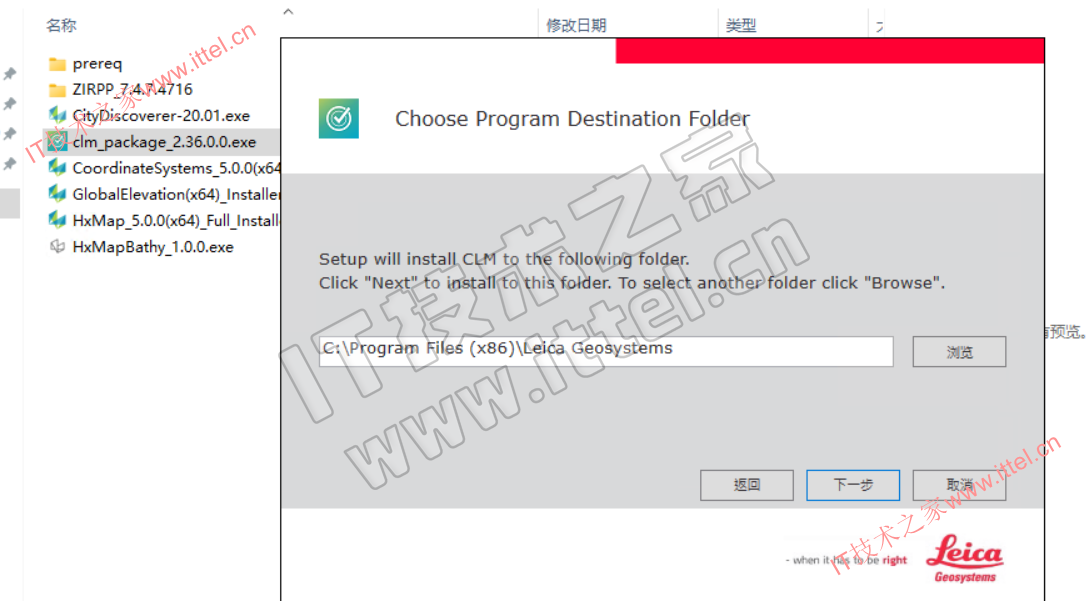
4、安装clm_package_2.36.0.0
5、安装python-3.14.7 x64

6、运行Win+R,输入CMD,输入:py -m pip install PyQt6
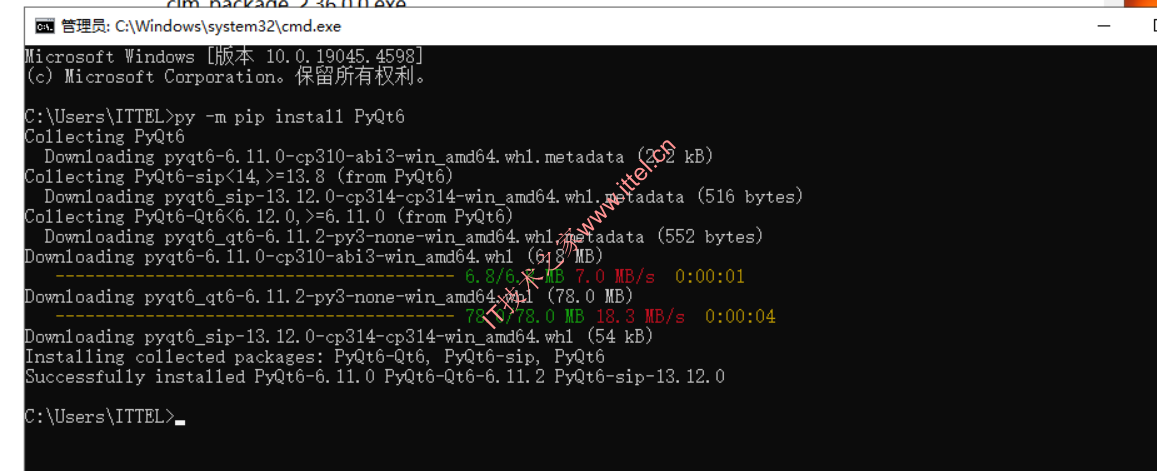
8、安装成功

 微信扫一扫打赏
 支付宝扫一扫打赏